La movilidad que tiene el cuerpo humano para cualquier
tipo de actividad diaria, funcional, deportiva o en la actividad física tiene
un factor fundamental que lo limita. El cuerpo humano es una unidad totalmente
dinámica que se fracciona en una serie de componentes segmentales. Cada
segmento está unido por una o más articulaciones que ayudan y también
restringen su capacidad teórica total de movimiento. Este concepto se ha denominado
la teoría de los grados de libertad (GDL) del movimiento
Los grados de libertad (GDL) de una articulación son
definidos (Zatsiorsky, 1998 en Acero, 2005) como las coordenadas independientes
requeridas para caracterizar completamente un cuerpo, sistema o posición. Un
solo grado de libertad entonces, puede ser definido como la forma independiente
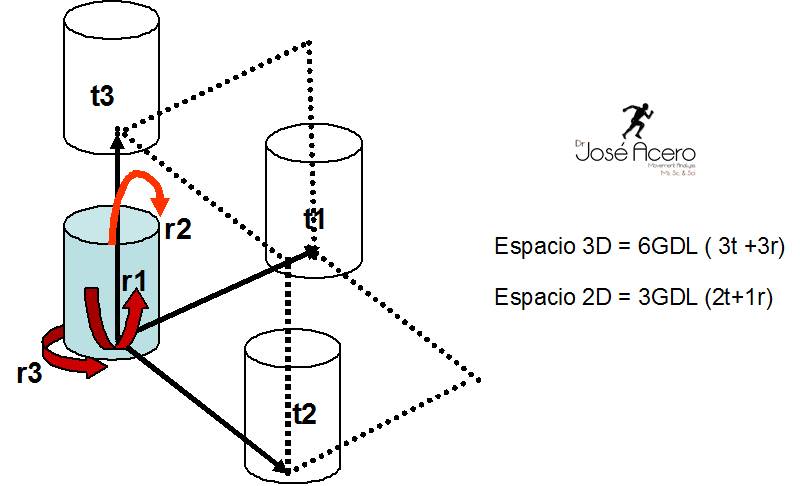
en que un cuerpo se mueve ya sea en traslación o rotación. Un cuerpo suspendido
en el aire tiene 6 grados de libertad máximos pues este puede trasladarse y rotar sobre tres
ejes independientes (sagital, transversal (longitudinal) y frontal) o sea, dos movimientos por tres ejes igual seis GDL
(Ver Figura 1)
Figura 1. Esquema de grados de libertad (GDL) en un cuerpo
suspendido
Según Acero (2002), las articulaciones diartrósicas
(sinoviales) o móviles del cuerpo humano dependiendo de su tipo poseen mayor o
menor número de GDL y son clasificadas
teniendo 1, 2, o 3 GDL. El número máximo teórico de GDL por cada articulación
es de 6 si estuviesen suspendidas en el espacio pero este no es el caso del
cuerpo humano que esta interconectado. Si algunos de los movimientos traslacionales
dentro de una articulación son asumidos como muy pequeños, entonces, 3
GDL del total de 6 son ignorados
resultando que las articulaciones más móviles tendrían 3 GDL.
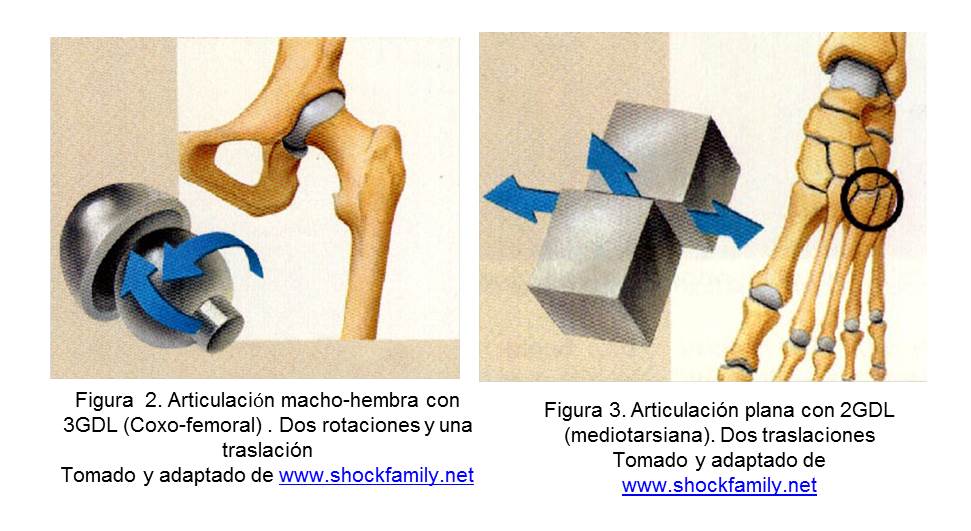
Las articulaciones planas (Inter-metacarpianas)
y macho-hembra (Coxo-femoral o Gleno-humeral) tienen tres grados de libertad ·GDL (ver figuras 2 y 3).
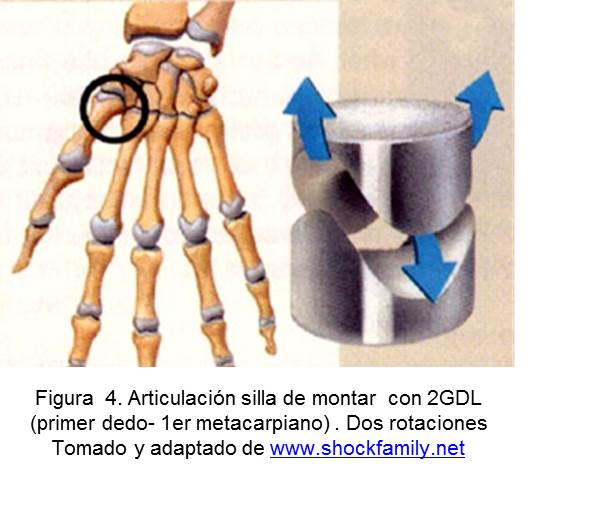
Las articulaciones de silla de montar y elipsoidales
permiten movimientos rotacionales hacia atrás
y hacia delante, arriba y hacia abajo pero no permite rotación transversal por consiguiente son del tipo 2 GDL (ver Figura
4)
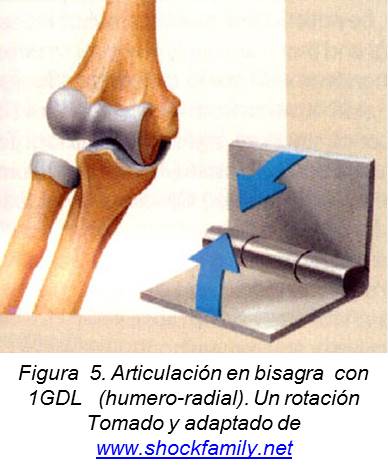
Con un grado de libertad son llamadas mecánicamente en
bisagra o gozne o pívot y permite la retracción o extensión de uno de los
extremos (ver Figura 5).
Una manera de clasificar las articulaciones es con base
en su función o cantidad de ejes que posee
Uni-axiales:
Representan aquellas articulaciones donde el movimiento angular se realiza en
un solo eje. Un ejemplo es la articulación del codo (humero-ulnar), la cual
permite flexión y extensión alrededor de un eje frontal-horizontal o sea 1 GDL.
Bi-axiales: Permiten
movimientos en dos ejes diferentes. Por ejemplo, la articulación a nivel de la
muñeca (radio-carpiana) permite movimientos de extensión y flexión alrededor de
un eje frontal-horizontal, y abducción y aducción alrededor de un eje
sagital-frontal o sea 2GDL
Tri-axiales: En estos
tipos de articulaciones, los movimientos se producen en tres ejes. El ejemplo
clásico es la articulación del hombro y cadera permiten flexión y extensión
alrededor de un eje frontal-horizontal, abducción y aducción alrededor de un
eje sagital-frontal y rotación alrededor de un eje vertical o sea 3 GDL
No-axial: Éstas solo
permiten pequeños movimientos de deslizamiento (movimiento no axial pero es traslacional).
Por ejemplo, la articulación formada entre los huesos carpianos y tarsianos de
la muñeca y tobillo respectivamente o sea 1 GDL
La movilidad total del cuerpo humano según lo reportado
en Acero, 2002 basado en Zatsiorsky 1998, utiliza la fórmula levemente
modificada de Gruebler así:
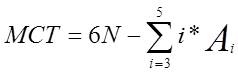
Dónde:
MCT = movilidad total corporal
N=El número total de huesos móviles
i = es la clase de articulación (i =6-f, donde f es el # de GDL reales de la articulación)
Ai = número de articulaciones de clase i
MCT = (6*148)- (3*29)-(4*33)-(5*85) = 888-87-132-425 =
244 GDL
En resumen, cada articulación contribuye según su conformación
morfológica, estructural y funcional con un número determinado de grados de libertad
que son 1,2 y 3 GDL pero también estas tienen restrictores o movimientos que no
pueden físicamente hacerse. La capacidad total de movilidad del cuerpo es de 244 grados de libertad comparado con
los 888 GDL posibles si el cuerpo humano
no fuera articulado y cada segmento tuviese 6 GDL. Esta teoría es muy importante en los estudios cinemáticos
del tipo de movimiento a realizar y sus cambios de planos, en el entendimiento de
los procesos de rehabilitación al saber que cada articulación tiene sus rangos
de movilidad propios y su limitantes, en la compresión del diseño de estudios cinéticos
de las articulaciones actuantes tales como los momentos articulares y en el
modelado biomecánico de los segmentos o grupos de ellos.
Referencias Bibliográficas
Acero J. 2002 Bases
Biomecánicas para la actividad física y Deportiva. Faid Ed. Pgs. 199 2ª Ed.
Universidad De Pamplona. ISBN 98-958-97105-2-2
Acero J. (2005)
Análisis cualitativo y cuantitativo del movimiento deportivo. Texto Guía. Curso Internacional sobre Biomecánica
Deportiva del Centro Olímpico de Alto Rendimiento en Ecuador. Comité Olímpico
Ecuatoriano. Guayaquil, Ecuador
Zatsiorsky V. 1998, Kinematics of Human Movement. Human Kinetics