Por qué importa decodificar dedos individuales y no solo gestos de mano
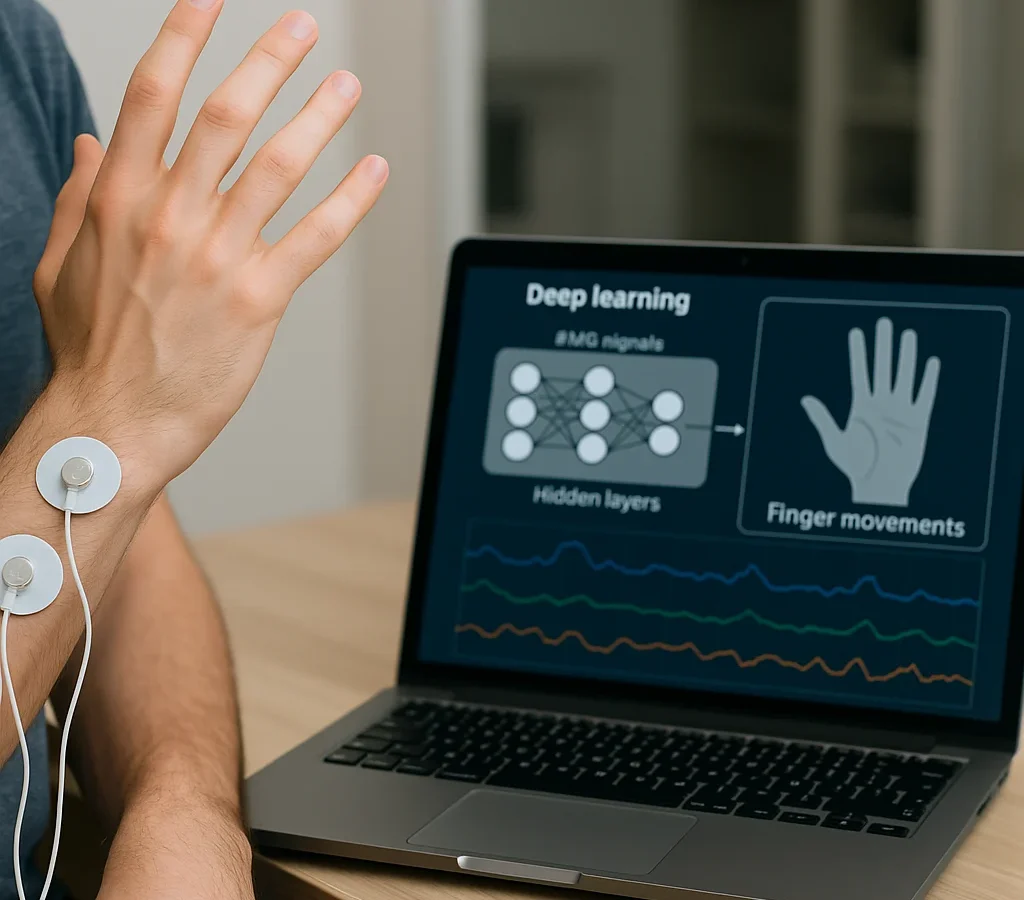
El control mioeléctrico de prótesis de miembro superior suele apoyarse en la clasificación de gestos globales (puño, pinza, apertura). Para recuperar destreza real (escribir, manipular objetos pequeños, usar herramientas) se necesita reconocimiento de movimientos individuales de los dedos a partir de electromiografía de superficie (sEMG).
Este estudio, publicado en PLoS One, propone una red neuronal convolucional unidimensional (1D-CNN) para clasificar nueve movimientos finos de los dedos con la base de datos pública Ninapro DB2. Alcanza una exactitud global del 90,1 %. Además, reporta métricas detalladas por clase, algo poco habitual en la literatura.
Qué problema aborda
La sEMG es una señal no estacionaria y sensible a la fatiga muscular, al desplazamiento de electrodos y a la variabilidad entre personas. Los autores señalan tres vacíos en la literatura:
- La mayoría de los trabajos se centra en gestos de mano completos, no en dedos individuales.
- Suele informarse solo la exactitud global, sin sensibilidad, especificidad, precisión ni F1 por movimiento. Así se oculta que algunos movimientos se reconocen bien y otros no.
- Los modelos más complejos (CNN-LSTM, transformers) son costosos computacionalmente para hardware protésico de bajo consumo.
Metodología
Datos y movimientos
- Base de datos: Ninapro DB2, con 40 participantes sin amputación y 12 electrodos de sEMG.
- Nueve clases: flexión de meñique, anular, medio, índice y pulgar; abducción del pulgar; y tres movimientos combinados (índice + meñique, anular + medio, índice + pulgar).
Preprocesamiento de la señal
- Filtro pasabanda de 20–500 Hz y filtro notch para la interferencia de red eléctrica.
- Denoising por wavelets (Daubechies 4, 5 niveles, umbralización bayesiana empírica).
- Rectificación de onda completa.
- Normalización Z-score por canal, para que ningún canal de mayor amplitud domine el entrenamiento.
Segmentación y partición
- Ventanas de 400 ms con 50 % de solapamiento (12 canales × 800 muestras). Es más larga que los 150–250 ms habituales en control en tiempo real. Los autores la eligieron por criterio cualitativo, sin analizar el compromiso exactitud-latencia.
- Evaluación intra-sujeto (entrenamiento y prueba en la misma persona), usando las repeticiones 2 y 5 para reducir la correlación temporal.
Arquitectura y entrenamiento
La 1D-CNN incluye capas convolucionales, global pooling, capa totalmente conectada y softmax. Se entrenó con optimizador Adam durante 500 épocas. Contra el sobreajuste se usaron regularización L2 (0,001), mezcla de datos en cada época y monitoreo de la pérdida en un conjunto de validación independiente. Los hiperparámetros se ajustaron de forma empírica.
Resultados principales
- Exactitud global: 90,1 % (IC 95 %: 89,63 %–90,57 %).
- Precisión por clase: entre 0,88 y 0,92.
- Sensibilidad (recall) por clase: entre 0,88 y 0,93.
- F1: siempre por encima de 0,88.
- Mejor F1: flexión del pulgar (0,916). Menor F1: flexión combinada índice + meñique (0,888).
- Especificidad: entre 0,983 y 0,989.
| Movimiento (etiqueta) | Precisión | Sensibilidad |
|---|---|---|
| Flexión meñique (41) | 89,7 % | 93,1 % |
| Flexión anular (42) | 90,2 % | 87,6 % |
| Flexión medio (43) | 89,4 % | 89,7 % |
| Flexión índice (44) | 88,5 % | 90,6 % |
| Abducción pulgar (45) | 90,8 % | 89,8 % |
| Flexión pulgar (46) | 91,9 % | 91,6 % |
| Índice + meñique (47) | 88,2 % | 90,3 % |
| Anular + medio (48) | 91,1 % | 88,5 % |
| Índice + pulgar (49) | 91,0 % | 89,2 % |
El rendimiento es bastante homogéneo entre clases. Esto es relevante porque el modelo distingue movimientos combinados similares, como índice + meñique frente a anular + medio. El anular fue el dedo con menor sensibilidad individual (87,6 %), un dato razonable dada la interdependencia mecánica y neural de los flexores profundos de los dedos medio, anular y meñique.
Comparación con la literatura
- Frente a otros trabajos con Ninapro DB2 (gestos de mano completa), que reportan entre 76 % y 88 %, el modelo obtiene una exactitud mayor (90,1 %). Las tareas no son idénticas: aquí se clasifican nueve movimientos de dedos, no 17 o 49 gestos.
- Frente a estudios de dedos individuales (Tenore, Kanitz), que superan el 97 %, el modelo no los iguala en exactitud. Esos estudios usaron muestras muy pequeñas (5 y 1 sujetos) y características clásicas del dominio temporal.
- Frente a modelos híbridos como CNN-LSTM-CBAM (92,15 % en Ninapro DB5), el rendimiento es competitivo con una arquitectura más simple.
- Frente a métodos clásicos (características temporales + LDA), la literatura reporta rangos de exactitud comparables (≈92 % con dos canales en diez clases). Los autores no implementaron una línea base TD + LDA sobre el mismo subconjunto, por lo que la ventaja real de la 1D-CNN sobre el reconocimiento de patrones convencional no está demostrada.
Los propios autores advierten que las comparaciones numéricas deben interpretarse con cautela: difieren los conjuntos de datos, el número de electrodos, la población (con o sin amputación) y el protocolo de evaluación. Tampoco se probó la significancia estadística entre estudios.
Limitaciones que conviene tener presentes
- Solo evaluación offline. No hay pruebas en tiempo real, de latencia, consumo ni hardware embebido.
- Solo participantes sin amputación. La sEMG de un miembro residual difiere de forma importante, por lo que la validación en personas amputadas es un requisito previo a cualquier traslado clínico.
- Diseño intra-sujeto. No se evaluó el desempeño en un usuario nuevo sin calibración específica.
- Ventana de 400 ms, superior a la recomendada para control de baja latencia, y sin barrido sistemático de longitudes.
- Sin análisis de variabilidad entre sujetos ni estudio de ablación sobre el efecto de la normalización.
- Un único conjunto de datos y una configuración fija de electrodos.
Conclusiones y aplicaciones prácticas
- Viabilidad técnica demostrada, no beneficio clínico. Un modelo compacto puede discriminar nueve movimientos finos de dedos, individuales y combinados, con ~90 % de exactitud. Los autores insisten en que es evidencia de factibilidad y no una solución clínica validada.
- Reporte por clase como buena práctica. Para quienes evalúan sistemas de control mioeléctrico, conviene exigir sensibilidad, especificidad y F1 por movimiento. Una exactitud global alta puede esconder confusiones en movimientos funcionalmente críticos.
- Relevancia para la rehabilitación. La discriminación de dedos individuales y combinados abre la puerta a interfaces de biofeedback y entrenamiento mioeléctrico más específicas en rehabilitación de mano, por ejemplo tras ACV o lesiones de nervio periférico. El estudio no probó estas aplicaciones.
- Preprocesamiento como parte del rendimiento. Filtrado, denoising por wavelets, rectificación y normalización por canal forman un flujo reproducible. La calidad de la señal (colocación de electrodos, control del ruido) sigue siendo determinante en la práctica clínica.
- Prudencia al extrapolar. Los datos provienen de personas sin amputación, en condiciones controladas y con calibración individual. En pacientes reales cabe esperar un rendimiento menor, sobre todo ante fatiga, cambios de postura o reposicionamiento de electrodos.
- Próximos pasos de la investigación. Los autores plantean validación en tiempo real y en hardware embebido, inclusión de personas amputadas, comparación directa con líneas base clásicas (TD + LDA), estudio de longitudes de ventana y evaluación entre sujetos.
En síntesis, el trabajo aporta una base metodológica transparente para el reconocimiento de movimientos finos de dedos con sEMG y deep learning. Su traslado a prótesis funcionales dependerá de que se confirme su desempeño en tiempo real y en población con amputación.